미 공군 Open Arsenal의 AMS GRA와 개방형 임무시스템 아키텍처
최근 미국 공군을 중심으로 군용 임무시스템의 개발 방식이 빠르게 변화하고 있습니다.
과거의 무기체계는 특정 플랫폼과 특정 업체가 제공하는 하드웨어와 소프트웨어가 강하게 결합된 구조였습니다. 새로운 기능을 추가하거나 임무 소프트웨어를 변경하려면 하드웨어 개조와 통합시험, 재인증 등의 복잡한 절차가 필요했습니다.
이러한 구조를 바꾸기 위해 등장한 개념이 바로 MOSA(Modular Open Systems Approach)입니다.
그리고 최근 공개된 Open Arsenal은 이러한 개방형 아키텍처를 실제 개발과 운용에 적용하기 위한 정부 주도 기술 기준을 공개하고 있습니다.
Open Arsenal은 미 공군 수명주기관리센터(AFLCMC)와 연결된 공개 아키텍처 생태계로, 플랫폼, 지휘통제(C2), 자율화, 무장, 지상체계 등 여러 영역의 개방형 기술 기준을 제공하는 것을 목표로 합니다.
Open Arsenal 공식 사이트:
Open Arsenal
그 중심에 있는 플랫폼 아키텍처 중 하나가 바로 AMS GRA(Agile Mission Suite Government Reference Architecture)입니다.
1. AMS GRA란 무엇인가
AMS GRA는 차세대 군용 임무시스템을 위한 정부 주도 참조 아키텍처(Government Reference Architecture)입니다.
Open Arsenal은 AMS GRA를 통해 다음과 같은 방향을 추구하고 있습니다.
- 임무시스템의 모듈화
- 특정 업체에 대한 종속성 감소
- 하드웨어와 소프트웨어 간 인터페이스 표준화
- 새로운 임무 기능의 신속한 통합
- 플러그 앤 플레이 방식의 임무 기능 통합
- 소프트웨어 중심의 신속한 능력 개선
특히 AMS GRA의 중요한 개념 가운데 하나가 스마트폰의 앱 생태계와 유사한 방식으로 새로운 임무 기능을 통합하는 것입니다.
스마트폰에서 운영체제와 하드웨어는 그대로 유지하면서 새로운 앱을 설치해 기능을 확장하는 것처럼, 군용 플랫폼에서도 표준화된 인터페이스를 기반으로 새로운 임무 기능을 통합하는 방향입니다.
따라서 AMS GRA의 핵심은 단순한 소프트웨어 표준이 아닙니다.
무기체계의 하드웨어와 임무 소프트웨어를 어느 정도 분리하고, 표준화된 인터페이스를 통해 새로운 기능을 빠르게 통합할 수 있도록 만드는 것이 핵심입니다.
2. 기존 무기체계와 무엇이 다른가
기존 무기체계는 일반적으로 다음과 같은 구조를 갖습니다.
플랫폼 → 임무컴퓨터 → 센서·전자전·통신 → 임무 소프트웨어
문제는 각각의 구성품과 소프트웨어가 특정 업체나 특정 시스템에 최적화되어 있는 경우가 많다는 것입니다.
예를 들어 새로운 전자전 알고리즘을 적용하려면 다음과 같은 작업이 필요할 수 있습니다.
하드웨어 변경 → 소프트웨어 변경 → 인터페이스 수정
→ 통합시험 → 환경시험 → 인증 → 비행시험 → 전력화
이 과정은 상당한 시간과 비용을 요구합니다.
반면 개방형 아키텍처에서는 다음과 같은 방향을 지향합니다.
표준 인터페이스 → 모듈형 하드웨어 → 표준화된 데이터 및 서비스 → 독립적인 소프트웨어 기능
따라서 하드웨어 전체를 교체하지 않고도 새로운 임무 기능을 통합할 수 있는 기반을 마련할 수 있습니다.
3. AMS GRA의 핵심은 하드웨어와 소프트웨어의 분리
AMS GRA를 이해할 때 가장 중요한 개념은 Decoupling, 즉 하드웨어와 소프트웨어의 결합도를 낮추는 것입니다.
예를 들어 전투기에 새로운 센서 처리 알고리즘을 적용한다고 가정해 보겠습니다.
기존 방식에서는 특정 임무컴퓨터와 특정 운영환경에 맞춰 소프트웨어가 개발되었다면, 개방형 구조에서는 표준화된 인터페이스를 통해 새로운 소프트웨어 모듈을 기존 임무시스템에 통합하는 방향으로 설계할 수 있습니다.
이렇게 되면 임무 기능을 제공하는 업체와 플랫폼을 제작하는 업체를 반드시 하나로 묶을 필요가 줄어듭니다.
결국 다음과 같은 구조가 가능해집니다.
플랫폼 제작사
임무시스템 제작사
센서 및 전자전 업체
AI·자율화 소프트웨어 업체
신생 기술기업
이들이 공통 인터페이스를 기반으로 하나의 임무시스템 생태계에 참여하는 것입니다.
4. AMS GRA와 OMS의 관계
AMS GRA를 이해하기 위해서는 OMS(Open Mission Systems)와의 관계를 이해할 필요가 있습니다.
OMS는 임무 수준의 상호운용성을 확보하기 위해 개발된 개방형 아키텍처로, UoR(Unit of Replaceability)와 같은 교체 가능한 모듈 개념을 활용합니다.
OMS는 임무시스템을 특정 공급업체에 종속시키지 않고 모듈 단위로 교체할 수 있도록 하는 것을 중요한 목표로 합니다.
AMS GRA는 이러한 기존 개방형 임무시스템 기술을 바탕으로 보다 넓은 차세대 임무시스템 아키텍처를 구성하는 방향으로 발전하고 있습니다.
개념적으로 보면 다음과 같은 흐름으로 이해할 수 있습니다.
OMS → 임무시스템의 개방형 인터페이스와 모듈화
AMS GRA → 이를 보다 넓은 차세대 임무시스템 아키텍처로 발전
소프트웨어 중심 임무시스템 → 새로운 기능을 보다 빠르게 통합
5. AMS GRA와 SOSA는 어떤 관계인가
방산 개방형 아키텍처를 이야기할 때 자주 등장하는 것이 SOSA(Sensor Open Systems Architecture)입니다.
다만 AMS GRA와 SOSA는 동일한 표준이 아닙니다.
두 기술은 서로 다른 계층을 대상으로 합니다.
SOSA는 하드웨어 중심의 개방형 아키텍처입니다.
센서와 임무컴퓨팅 시스템 등에 사용되는 모듈형 하드웨어, 슬롯, 인터페이스, 네트워크 등의 표준화를 통해 서로 다른 업체의 장비를 통합하기 위한 기반을 제공합니다.
반면 AMS GRA는 임무시스템 전체에서 하드웨어와 소프트웨어가 어떻게 연결되고 새로운 임무 기능을 어떻게 통합할 것인지에 대한 상위 아키텍처 관점이 강합니다.
따라서 단순하게 표현하면 다음과 같이 이해할 수 있습니다.
SOSA → 하드웨어 개방화
AMS GRA → 임무시스템 개방화
두 기술이 함께 적용될 경우 개방형 하드웨어 위에 개방형 임무 소프트웨어 환경을 구축하는 방향으로 발전할 수 있습니다.
6. FACE와 AMS GRA의 차이
FACE(Future Airborne Capability Environment) 역시 개방형 항공전자 소프트웨어를 이야기할 때 빠질 수 없는 표준입니다.
FACE의 핵심은 항공전자 소프트웨어의 이식성(Portability)입니다.
특정 운영환경이나 특정 하드웨어에 종속되지 않고 소프트웨어 구성요소를 다른 플랫폼에서도 재사용할 수 있도록 표준화하는 것이 중요한 목적입니다.
반면 AMS GRA는 특정 소프트웨어 컴포넌트의 이식성만을 의미하지 않습니다.
임무시스템 전체를 어떻게 모듈화하고, 하드웨어와 소프트웨어를 어떻게 연결하며, 새로운 임무 기능을 어떻게 통합할 것인지에 대한 보다 넓은 아키텍처 관점을 제공합니다.
따라서 개념적으로 보면 다음과 같이 구분할 수 있습니다.
FACE → 소프트웨어 구성요소의 이식성과 재사용
SOSA → 개방형 하드웨어와 모듈형 컴퓨팅 기반
OMS → 임무시스템의 서비스 및 모듈 상호운용
AMS GRA → 이러한 요소들을 활용하는 차세대 임무시스템 아키텍처
7. AMS GRA와 UCI는 같은 기술이 아니다
또 하나 주의해야 할 부분은 UCI(Universal Command and Control Interface)입니다.
UCI는 센서, 플랫폼, C2 시스템 등이 서로 정보를 교환할 수 있도록 하는 공통 인터페이스 및 메시지 표준 계열입니다.
따라서 UCI를 AMS GRA 자체의 하위 계층이라고 단순하게 표현하는 것보다는, 임무시스템과 C2 체계 간 데이터 및 명령 교환을 가능하게 하는 상호운용성 기술로 이해하는 것이 적절합니다.
쉽게 비유하면 다음과 같습니다.
AMS GRA → 어떤 구조로 임무시스템을 구성할 것인가?
UCI → 서로 다른 체계가 어떤 방식으로 정보를 주고받을 것인가?
즉, 아키텍처와 데이터 교환 인터페이스라는 서로 다른 문제를 다룹니다.
8. AMS GRA와 A-GRA의 관계
최근 Open Arsenal에서 함께 주목받고 있는 기술이 A-GRA(Autonomy Government Reference Architecture)입니다.
AMS GRA가 임무시스템의 개방형 구조를 다룬다면, A-GRA는 특히 자율화 소프트웨어와 임무 자율성의 이식성에 초점을 둡니다.
Open Arsenal은 A-GRA와 관련해 Mission Autonomy Sold Separately라는 개념을 제시하고 있습니다.
이는 항공기 플랫폼과 자율화 소프트웨어를 반드시 하나의 패키지로 묶는 것이 아니라, 플랫폼과 자율화 기능을 분리해 각각 발전시키는 개념으로 이해할 수 있습니다.
Open Arsenal A-GRA :Open Arsenal Autonomy
9. A-GRA가 보여주는 실제 적용 사례
A-GRA의 개념은 CCA(Collaborative Combat Aircraft) 관련 시험을 통해 구체적인 사례가 나타나고 있습니다.
Open Arsenal은 Northrop Grumman의 Talon 계열 항공기에서 Shield AI의 Hivemind와 Northrop Grumman의 Prism 자율화 소프트웨어를 활용한 시험 사례를 소개하고 있습니다.
또한 General Atomics의 YFQ-42A에 Collins Aerospace의 Sidekick 자율화 소프트웨어를 통합한 사례도 소개하고 있습니다.
특히 Open Arsenal은 2026년 2월 Anduril의 YFQ-44A Fury가 한 번의 비행에서 Shield AI의 Hivemind를 사용한 뒤 Anduril의 Lattice MA로 전환한 사례를 소개하고 있습니다.
이러한 사례는 자율화 소프트웨어와 플랫폼을 분리하는 A-GRA의 개념을 보여주는 시험 사례로 볼 수 있습니다.
중요한 것은 이 사례를 단순히 AI 소프트웨어를 비행 중 교체했다는 기술 시연으로만 보는 것이 아닙니다.
보다 중요한 의미는 항공기 자체와 자율화 기능을 서로 다른 공급망에서 개발하고 통합할 수 있는 가능성을 보여줬다는 점입니다.
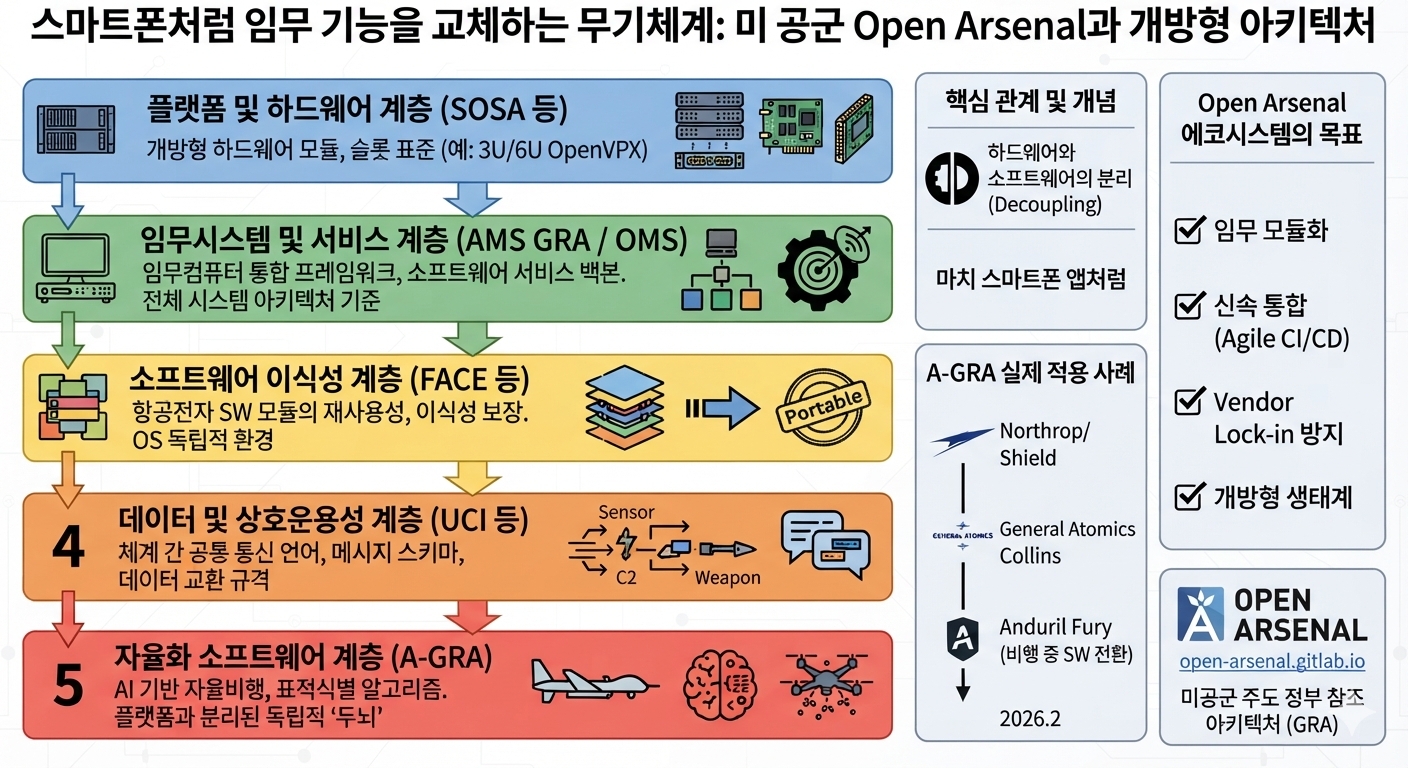
10. 전체 기술 생태계를 하나의 구조로 이해하기
AMS GRA를 다른 개방형 표준들과 함께 보면 다음과 같은 구조로 이해할 수 있습니다.
플랫폼 및 하드웨어 계층 : SOSA 등
임무시스템 및 서비스 계층 : OMS / AMS GRA
소프트웨어 이식성 계층 : FACE 등
데이터 및 상호운용성 계층 : UCI 등
자율화 소프트웨어 계층 : A-GRA
여기서 중요한 점은 각각의 표준이 서로를 대체하는 관계가 아니라는 것입니다.
각각 다른 문제를 해결하면서 하나의 개방형 무기체계 생태계를 구성하는 방향으로 이해하는 것이 적절합니다.
11. 왜 AMS GRA가 중요한가
AMS GRA의 가장 큰 의미는 새로운 임무 기능을 개발할 때 플랫폼 전체를 다시 설계해야 하는 부담을 줄이는 것입니다.
예를 들어 미래 전투기에 새로운 AI 기반 센서융합 알고리즘이 등장했다고 가정해 보겠습니다.
폐쇄형 시스템에서는 새로운 알고리즘을 적용하기 위해 기존 임무컴퓨터나 소프트웨어 구조를 상당 부분 수정해야 할 수 있습니다.
개방형 시스템에서는 표준 인터페이스를 통해 새로운 기능을 하나의 모듈로 통합하는 방향을 추구할 수 있습니다.
이렇게 되면 무기체계 개발의 중심이
플랫폼을 한 번 개발하고 장기간 사용하는 방식
에서
플랫폼은 장기간 유지하면서 소프트웨어와 임무 기능을 지속적으로 발전시키는 방식
으로 이동할 수 있습니다.
이는 전투기뿐만 아니라 무인기, CCA, 전자전 체계, ISR 체계, 미션컴퓨터, 자율화 체계 등 다양한 영역에서 중요한 의미를 갖습니다.
12. 스마트폰 비유가 의미하는 것
AMS GRA를 가장 쉽게 이해하는 방법은 스마트폰 생태계와 비교하는 것입니다.
스마트폰에서는 제조사가 모든 앱을 직접 개발하지 않습니다.
운영체제와 표준화된 API가 존재하고, 다양한 개발자가 그 위에 애플리케이션을 개발합니다.
사용자는 새로운 기능이 필요하면 새로운 앱을 설치합니다.
개방형 군용 임무시스템도 장기적으로는 이와 유사한 방향을 지향합니다.
플랫폼 → 스마트폰 본체
표준화된 인터페이스 → API
임무 소프트웨어 → 애플리케이션
센서 및 임무장비 → 스마트폰의 각종 하드웨어
A-GRA → 자율화 기능을 위한 개방형 소프트웨어 환경
물론 군용 시스템은 스마트폰과 달리 안전성, 보안성, 실시간성, 감항인증 및 임무 보증 등의 훨씬 엄격한 요구조건을 충족해야 합니다.
따라서 스마트폰처럼 앱을 설치한다는 표현은 개념을 이해하기 위한 비유로 보는 것이 적절합니다.
13. 국내 방산업계에 주는 시사점
AMS GRA가 중요한 이유는 단순히 미국의 새로운 소프트웨어 표준이 등장했기 때문만은 아닙니다.
보다 중요한 변화는 무기체계의 경쟁력이 플랫폼 자체에서 개방형 생태계와 소프트웨어 역량으로 이동할 가능성이 있다는 점입니다.
앞으로는 하나의 방산업체가 모든 하드웨어와 소프트웨어를 독점적으로 개발하는 구조보다,
표준화된 하드웨어
개방형 임무컴퓨터
공통 인터페이스
AI·자율화 소프트웨어
다양한 전문기업
이 결합하는 형태가 중요해질 수 있습니다.
특히 국내에서도 SOSA, FACE, UCI, K-UCI, MOSA, ARINC 계열 인터페이스 등 다양한 개방형 기술을 개별적으로 적용하는 것을 넘어, 전체 임무시스템 관점에서 각각의 표준이 어떤 계층과 역할을 담당하는지 정의하는 작업이 중요해질 것으로 보입니다.
마무리
AMS GRA는 단순한 하나의 소프트웨어 규격이라기보다 차세대 군용 임무시스템을 개방형·모듈형 구조로 전환하기 위한 정부 참조 아키텍처로 이해하는 것이 적절합니다.
Open Arsenal이 제시하는 방향은 명확합니다.
Open by Design
Agile by Default
하드웨어 인터페이스를 표준화하고, 임무 소프트웨어를 모듈화하며, 데이터와 서비스 인터페이스를 개방함으로써 새로운 기술을 무기체계에 보다 빠르게 통합하는 것입니다.
여기에 A-GRA와 같은 자율화 아키텍처가 결합되면 플랫폼과 AI·자율화 소프트웨어를 분리해 개발하고 통합하는 새로운 방산 생태계가 만들어질 수 있습니다.
결국 미래 무기체계의 경쟁력은 단순히 누가 더 좋은 플랫폼을 만드는가에서 끝나지 않습니다.
누가 더 빠르게 새로운 하드웨어와 소프트웨어를 통합하고, 누가 더 많은 개발자가 참여할 수 있는 개방형 생태계를 구축하는가가 중요한 경쟁 요소가 될 가능성이 있습니다.
AMS GRA와 A-GRA가 주목받는 이유도 바로 여기에 있습니다.
'Defense' 카테고리의 다른 글
| 미국은 왜 국방 아키텍처를 공개할까?(4편, OMS/UCI) (0) | 2026.09.23 |
|---|---|
| 미국은 왜 국방 아키텍처를 공개할까?(3편, A-GRA) (0) | 2026.09.23 |
| 미래 전장의 새로운 공중기동체계, 군용 AAM의 국내외 기술 동향 (0) | 2026.09.22 |
| [방산 하드웨어 설계 가이드] OpenVPX vs SOSA, 무엇이 다를까? 3U/6U 호환성부터 5대 핵심 임무까지 (0) | 2026.09.22 |
| 미 육군 FLRAA Mission Systems RFI로 보는 차세대 항공전자 아키텍처 (0) | 2026.09.22 |


